ARES Project 活動支援募金
ARES Project 活動支援募金
ARES Project の活動について
ARES Projectは、日本初の学生による火星探査ローバー開発チームです。
航空宇宙工学や機械工学、電子工学、医工学、地学、アストロバイオロジーなど、様々なバックグラウンドをもつ40名以上の学生が所属しています。
わたしたちは、次世代の火星探査機の設計・製作に挑戦する世界最大級の学生ロボットコンテスト「University Rover Challenge (URC)」および「European Rover Challenge (ERC)」へ、日本チームとして優勝することを目指して活動しています。また、本活動を通して将来の世界の宇宙開発を担う人材の育成も目指しています。
URC・ERCとは
URCとは、アメリカ・ユタ州の砂漠に整備された火星実験場にて毎年6月に開催されている火星探査ローバーの世界大会です。
ERCとは、ポーランド・クラクフで毎年9月初旬に開催されているヨーロッパ最大の火星探査ローバー大会です。
どちらの大会も、将来の火星探査を想定したミッションが課され、世界各国の強豪チームがその得点を競い合います。
これまでのあゆみ
2022年 チーム発足
東北大学・慶應義塾大学を中心とした学生が集い、火星探査ローバーの開発チームとして始動しました。
2024年6月 URC初出場・初決勝進出
チーム設立からわずか2年で、University Rover Challenge(URC)に初出場しました。日本チームとして初めて決勝に進出しました。
2025年6月 URC2年連続決勝進出
前年に続き決勝の舞台に立ち、着実に実力を積み上げました。
2026年6月 URC3年連続決勝進出、総合8位
3年連続でURC決勝に進出しました。決勝進出38チーム中、総合8位という結果を残しました。
2026年6月 ERC初出場で日本チーム初の決勝進出
ヨーロッパの国際ローバー大会(European Rover Challenge, ERC)に初挑戦しました。
予選を1位で通過し、日本チームとして初めてERC決勝への切符を掴みました。
2026年9月 ERC決勝 総合9位、Probing・Presentation部門で1位
初出場ながら、決勝進出38チーム中総合9位を獲得しました。Probing部門・Presentation部門ではそれぞれ1位を受賞し、特にProbing部門では大会最速タイムでミッションを完遂しました。
プロジェクト設立の背景
近年、「ローバー (rover)」と呼ばれる自動車型の走行ロボットを使用した月や火星の探査が活発に行われています。
ローバーによる探査の利点は、人間が到達できない場所でも自在に走行し、地質や大気などの現地のデータを集めることができることです。特にかつて生命が存在した可能性が示唆されている火星では、NASAを中心にローバーを用いた探査がこれまでにも盛んに実施されてきました。今後も世界各国が参加し、ローバーによる探査は加速していくことが見込まれています。
このような背景から、世界には多くの学生による火星探査機開発チームが存在し、URCのような国際大会への挑戦を通してその技術力を向上させています。URCには先進国のみならず、中東やアフリカといった宇宙開発後進国のチームも多く参加しており、世界中から100チーム以上がエントリーするほどの盛り上がりを見せています。
しかしながら、これまで日本にはローバー開発を気軽に経験できる場はほとんどなく、学生チームも存在していませんでした。そこで立ち上がったのがARES Projectです。実際の火星探査を模倣して定められる大会での厳しいミッションを達成するための技術開発を通して日本の学生にローバー開発の場を作ることで、日本の、そして世界の宇宙開発の未来に、学生の立場から貢献していきたいと思っています。
さらに、将来的には活動を実際の宇宙開発へと繋げていきたいと考えています。学術的な研究や学会での発表といった活動にも力を入れているほか、実際の宇宙空間、火星環境においても使用可能な部品、技術の開発も進めていく予定です。
このような活動を通し、ARES Projectが日本の惑星探査ローバー開発における新たな潮流になれるよう、努めていきたいと思います。
開発しているローバーについて
我々が開発しているローバーは操縦と自律走行が可能な4輪の車両型ロボットです。出場する世界大会URC・ERCにおいて課されるミッションを達成するため、走破性の高い車体や、多くの機能を持つロボットアームを開発しています。
これまでに9台の探査機を設計・製作し、試行錯誤を重ねながら改良を続けてきました。
機体は全長約1.1m、重量30kgで設計されており、拡張性の高いアルミニウム製のボディ、不整地走行での安定性を高めるロッカー機構、高い旋回性を実現するためのステアリング機構が搭載されています。ゴム弾性のある3Dプリンター製のタイヤには、工学的に最適化された表面パターンが施されており、火星を模倣した砂漠での優れたトラクションを確保できます。
ロボットアームは全長1.2m、16.2kgで5自由度を持っています。アームの第一関節には自作のサイクロイド減速機を採用し、繊細でバックラッシュの少ない動作が可能です。ミッションでは重量物の運搬から繊細な作業までが求められるため、最大10kgの物体の持ち上げからネジ締め、キーボード入力などが可能な機構を搭載しています。
ローバーは4つのタイヤをそれぞれ独立して方向を変えることができ、行きたい向きに応じて様々な走行モードに変更できます。この複雑な動きを実現するため、各タイヤに小型コンピュータを搭載し、ローバー内のメインコンピュータと高速通信を行い、指令を受けています。
また、昨年に開発した機体 ARES 8からは、ロボット制御の標準的なフレームワークである "ROS2"を導入しています。これにより、実際にローバーを動かす前にコンピュータ上でシミュレーションを行い、安全で確実なプログラムを作ることが可能になりました。自律走行ミッションに向けては、指定されたGPS座標に障害物を回避しながら向かうアルゴリズムの改良を行っています。
さらに、ミッション中にローバーを上空からサポートする、自律航行が可能なドローンを独自開発しています。サポート内容には、ローバーが回収する物体の位置を上空からオペレーターに共有するタスクのほか、地上からでは視認が難しい場所に設置されたサインボードの内容を読み取るタスクが含まれます。採用しているヘキサコプターのドライカーボン製フレームは、軽量でありながら高い剛性と強度を兼ね備えており、強風下でも安定した長時間飛行を実現しています。
生命探査装置について
火星には、かつて生命が存在した可能性が示唆されており、その痕跡を探す探査が現在も実際に行われています。そのため、大会でも会場に用意された土壌に生命が存在するか判別する「サイエンスミッション」が課せられています。このミッションに向け、ARES Projectでは、土壌採取、生命の検出/分析、土壌の温湿度分析、地層/岩石の観察が可能な独立ユニット「サイエンスモジュール」をローバーに取り外し可能な形で搭載しています。
このサイエンスモジュールには、土壌採取機構が搭載されており、深さ10cm、約5gの土壌サンプルを採取可能です。採取したサンプルは生命分析装置へと送られ、試薬を用いた糖とリン酸の検出、および自作の吸光光度計を用いた定量を行います。糖やリン酸は生命の構成分子のひとつである他、地球上の生命が用いる主要なエネルギーでもあります。このことから、土壌中に含まれるこれらの分子濃度を測ることで生命の存在可能性、また生命が存在できる環境であるかを検証します。
さらに、特殊なカメラによって岩石層の反射スペクトルを取得し、既存の鉱物のスペクトルと比較することで各地層の特徴的な鉱物を特定可能なほか、土壌の温湿度を計測し、生命が存在可能な環境かどうかを計測することも可能です。
チームの開発・運営予算について
ARES Projectでは、チーム結成から4年で9つのローバーを開発してきました。
現在は、9号機の改良と来年度の世界大会に向けた10号機の設計・開発に取り組んでいます。ローバー1機体の製作には、200万~300万円が必要となります。
火星探査機の開発には、機械設計・電子回路・制御・科学分析など、多様な分野にまたがる専門技術が求められます。火星を模範したURCのフィールドでは、わずかな誤差や不具合が結果を大きく左右するため、各分野において高い性能と精度を両立する技術力が試されます。この複合的な開発の高度化に伴い、必要となる資金規模も年々大きくなっています。
また、私たちは、試作と検証のサイクルを回し続けることで、課題を見つけ出し、改良を重ねる開発プロセスを大切にしています。この開発理念に基づいた環境づくりを実践し続けるためには、継続的な資金の投入が不可欠となってきます。そして、この理念を貫いてこそ、URC・ERC優勝という目標に一歩ずつ近づけると私たちは考えています。
また、大会がアメリカで開催されるため、ローバーの運搬費用や現地での滞在費、航空券代も準備する必要があります。さらに、昨今の円安や日本と諸外国間の物価の違いにより、渡航費のみならず、海外製部品の購入にも多額の予算が必要となっております。
これまで、部品の購入や渡航費の確保はスポンサー企業様のご支援やメンバーの自己負担によって賄ってまいりましたが、来年の大会参加と今後のローバー開発に向けた十分な予算を確保できていない状況です。
ARES Projectでは、東北大学関係者のみなさま、卒業生の皆様、企業の皆様、そして我々の活動を応援してくださる皆様に、東北大学基金を通じてご支援をいただきたいと存じます。
ご協力、よろしくお願い申し上げます。
SNSおよびWebサイト情報
公式webサイト:https://www.arespjt.jp/
公式X:https://x.com/arespjt2022
公式Instagram:https://instagram.com/ares_project_official
公式YouTube:https://www.youtube.com/@ARES_Project
寄附特典(リターン)
ご支援いただいた方の中でご希望される方は、我々の開発するローバーと公式webサイトにお名前の掲載させてください。
さらに、希望される方には、アメリカでの大会に参加するために開発したローバーに使用していた過去の部品の実物や、レーザーカッター製キーホルダーをプレゼントさせていただきたいと思います。
ご寄附の方法
個人の方
クレジットカード・銀行振込・コンビニ決済・郵便振替・PayPay決済・Amazon決済をご利用いただけます。
ページ内にある「寄附をする」ボタンをクリックしていただき、お手続きをお願いいたします。
※ コンビニ決済ではお申込みいただく店舗によって、上限金額が変わります。
法人・団体の方
2023年2月より法人・団体様もWEBフォームからのお申込が可能となりました。
寄附予定書によるお申込みに加え、WEBフォームからもお申込みいただけるようになりました。
WEBフォームでは、各種支払方法をご用意しております。
Amazon Payによるお申込み
①Amazonアカウントがあれば、面倒な情報の入力が不要に!
②領収書不要の場合は、より簡単にお手続きできます。
③100円からのご寄附が可能に(領収書なし・返礼品なしの場合のみ)
Amazon Payご利用で領収書不要の場合は100円からご支援いただけます。
※少額でご支援いただけるのはAmazon Payでのご利用のみです。
なお、Amazon Payでご寄附いただいた場合も、税制上の優遇措置を受けることができます。
(ただし、領収書発行の場合のみ)
※ページ上部の寄附総額は、申し込み完了後、翌営業日以降に反映されます。
Amazon Payからのご寄附はこちら▽


ARES Newsletter 一部公開
2025年09月25日(木)
こんにちは、ARES Project です。 ARES Project では、毎月ARES Newsletterを配信しています。 ARESの開発の最前線をお届けするだけでなく、チームメンバーの素顔や思…

University Rover Challenge 2025 結果報告
2025年07月08日(火)
2025年5月30日〜6月1日にアメリカ・ユタ州で開催された火星探査機の世界大会「University Rover Challenge2025」決勝大会の結果をご報告いたします。 URC2025には世界15か国から11…

鳥取ローバーチャレンジ2025優勝
2025年03月29日(土)
2025年3月21日〜22日に開催された「鳥取ローバーチャレンジ(TRC)2025」エキスパート部門にて、ARES Projectは優勝という結果を収めることができました! この大会は、月面探査…


ARES Newsletter 一部公開
2025年09月25日(木)
こんにちは、ARES Project です。
ARES Project では、毎月ARES Newsletterを配信しています。 ARESの開発の最前線をお届けするだけでなく、チームメンバーの素顔や思いにも迫ります。
ご興味のある方は、以下のgoogle formよりご登録ください。
https://docs.google.com/forms/d/e/1FAIpQLSfzZ-i7ZuBD2BLtwGBX6cHpCnyd-NXi6LiCt ya8-b-VqsmM6A/viewform


University Rover Challenge 2025 結果報告
2025年07月08日(火)
2025年5月30日〜6月1日にアメリカ・ユタ州で開催された火星探査機の世界大会「University Rover Challenge2025」決勝大会の結果をご報告いたします。
URC2025には世界15か国から114チームが応募し、決勝に進出してアメリカの地で競技を行ったのは38チームでした。


【1日目の結果】
◆ Equipment Servicing(宇宙船修復ミッション):56点〔4位〕
模擬宇宙船修復ミッションでは、 スイッチや扉の開閉、USBメモリの抜き差しなど難易度の高いタスクにも成功しました。昨年は十分に得点できなかったこのミッションで、自分たちの成長を強く実感しました。また、隣でミッションを実施していたチームの巨大なアンテナによる電波干渉を受けましたが、事前に準備していた対策により問題を乗り越えることができました。
◆ Autonomous Navigation(自律走行ミッション):42点〔9位〕
自律走行ミッションでは、指定された座標を検知して停止するミッションを連続でクリアしました。また、GPS座標から20m以内にあるARマーカーを探し、2m以内で停止するというミッションも達成しました。 一方で、与えられたGPS座標の近くに置かれたハンマーを探している際、ローバーの進行方向に急な斜面が立ちはだかり、乗り越えようとした際に転倒の危険があったため、非常停止ボタンを押して中断しました。
【2日目】
◆ Science, Extreme Delivery:棄権
【総合順位】30位/114チーム〔199.01点〕
2日目以降の競技を目前に、ローバー運搬中のトラブルによって、以降のミッションには参加することができませんでした。残されたミッション次第では上位進出も狙える状況だっただけに、悔しい結果となりました。
今回の経験を糧に、今後も一層努力を重ねてまいります。


鳥取ローバーチャレンジ2025優勝
2025年03月29日(土)
2025年3月21日〜22日に開催された「鳥取ローバーチャレンジ(TRC)2025」エキスパート部門にて、ARES Projectは優勝という結果を収めることができました!
この大会は、月面探査や基地建設に必要な無人探査ロボットの技術を競うもので、全国から学生チームが集まりました。
ARES Projectは3つのミッション(科学探査・自律走行・無人建設)すべてに全力で挑み、無人建設ミッション中にはローバーの転倒トラブルにも見舞われながらも復帰し、最後まで走り切ることができました。
皆さまのご支援・応援のおかげで、「日本一」という形で次のステージに進むことができます。
今後はアメリカユタ州で行われる世界大会URC(University Rover Challenge)2025決勝に向けて準備を進めていきます。
引き続き、応援のほどよろしくお願いいたします!


ご寄附の特典
1,000円のご寄附(個人)

・お礼状
・寄附金受領証明書
・ご芳名を東北大基金HPに掲載(ご希望の方のみ)
・下記の中からお好きなものを1つお選びいただけます。
1.東北大学 × 珈琲工房いしかわ 東北大ブレンド
2.東北大学 × ガネッシュ「学都の紅茶」
3.研一ピンバッジ
4.東北大学オリジナル栞”Hagi”
5,000円のご寄附(個人)
・お礼状
・寄附金受領証明書
・ご芳名を東北大基金HPに掲載(ご希望の方のみ)
・下記の中からお好きなものを1つお選びいただけます。
1.東北大学 × 珈琲工房いしかわ 東北大ブレンド
2.東北大学 × ガネッシュ「学都の紅茶」
3.研一ピンバッジ
4.東北大学オリジナル栞”Hagi”
10,000円のご寄附(個人)
・お礼状
・寄附金受領証明書
・ご芳名を東北大基金HPに掲載(ご希望の方のみ)
・下記の中からお好きなものを1つお選びいただけます。
1.東北大学 × 珈琲工房いしかわ 東北大ブレンド
2.東北大学 × ガネッシュ「学都の紅茶」
3.研一ピンバッジ
4.東北大学オリジナル栞”Hagi”
30,000円のご寄附(個人)
・お礼状
・寄附金受領証明書
・ご芳名を東北大基金HPに掲載(ご希望の方のみ)
・下記の中からお好きなものを1つお選びいただけます。
1.東北大学 × 珈琲工房いしかわ 東北大ブレンド
2.東北大学 × ガネッシュ「学都の紅茶」
3.研一ピンバッジ
4.東北大学オリジナル栞”Hagi”
50,000円のご寄附(個人)
・お礼状
・寄附金受領証明書
・ご芳名を東北大基金HPに掲載(ご希望の方のみ)
・下記の中からお好きなものを1つお選びいただけます。
1.東北大学 × 珈琲工房いしかわ 東北大ブレンド
2.東北大学 × ガネッシュ「学都の紅茶」
3.研一ピンバッジ
4.東北大学オリジナル栞”Hagi”
100,000円のご寄附(個人)
・お礼状
・寄附金受領証明書
・ご芳名を東北大基金HPに掲載(ご希望の方のみ)
・下記の中からお好きなものを1つお選びいただけます。
1.東北大学 × 珈琲工房いしかわ 東北大ブレンド
2.東北大学 × ガネッシュ「学都の紅茶」
3.研一ピンバッジ
4.東北大学オリジナル栞”Hagi”
・ご寄附の累計額に応じた賞の謹呈
・東北大学プレミアム返礼品(翌年度5月頃ご案内)
※東北大学プレミアム返礼品についてはこちら
関連プロジェクト

環境・地球科学
国際共同大学院プログラム支援

データ科学
国際共同大学院プログラム支援

災害科学・安全学
国際共同大学院プログラム支援

食科学国際共同大学院プログラム支援

グリーン×デジタル
産学共創大学院プログラム支援

減災教育研究助成基金【減災ポケット「結」】

知のフォーラムTFC基金

次世代のスマート・リサーチ・コンプレックス形成基金

グリーン未来創造機構
グリーンゴールズイニシアティブ基金

超小型人工衛星打上げ支援基金

サステナブル・オーシャン・サイエンス基金
(SOSファンド)

法学部・法学研究科 法学教育研究支援基金

理学部・理学研究科 理学教育研究支援基金

薬学部・薬学研究科 薬学教育研究支援基金

国際文化研究科 教育研究支援基金

医工学研究科 教育研究支援基金

未来科学技術共同研究センター
産業創出支援基金

東北大学総合学術博物館基金

グリーンクロステック研究センター研究支援基金

医学部・医学系研究科
未来医療への22世紀基金

スピントロニクス
国際共同大学院プログラム支援

サイバー&インクルージョン防犯ボランティア
「あすなさ~ASUNASA~」
支援教育研究基金

食による学修環境の支援(一般基金)

ウクライナ支援募金

未来型医療創造
卓越大学院プログラム支援

みちのく青い海生物基金(畑井メダル基金)

東北大学附属図書館 図書館のみらい基金

金属材料研究所 材料科学研究教育助成基金

東北大学を支援
(一般基金)

学友会応援団支援募金

X-nics 半導体次世代人材育成支援基金

東北大学自然共生未来基金

学友会漕艇部支援募金

生命科学研究科 生命科学教育研究支援基金

学友会ヨット部支援募金

東北アジア研究センター東北アジア地域平和基金

東北大学Windnauts支援募金

電気通信研究所 インタラクションの森基金

東北大学病院 みんなのみらい基金

経済学部・経済学研究科 みらい創造基金

東北メディカル・メガバンク機構
地域とToMMoに基金

スマート・エイジング生涯健康脳基金

宇宙創成物理学
国際共同大学院プログラム支援

材料科学
国際共同大学院プログラム支援

統合化学国際共同大学院
プログラム支援

工学部・工学研究科 未来への挑戦基金

日本学
国際共同大学院プログラム支援

生命科学(脳科学)
国際共同大学院プログラム支援

機械科学技術
国際共同大学院プログラム支援

SOCsセンター研究支援基金

農学部·農学研究科
農学教育研究支援基金

東北大学FROM THE EARTH支援募金

誰もが学べる社会を実現する
「東北大学MOOC」支援基金

学友会アメリカンフットボール部(HORNETS)支援募金

学友会乗馬部支援募金

東北大学学友会支援基金

工学部自主ゼミナール支援募金

学友会男子ラクロス部支援募金

津波バルーンプロジェクト 活動支援募金

国際放射光イノベーション・スマート 研究センター(SRIS) 未来を照らす“ひかり”基金

災害科学国際研究所
災害研究の英知を次代へ基金

混声合唱団支援募金

流体科学研究所流体科学支援基金

学際科学フロンティア研究所
学際科学若手研究者支援基金

東北大学萩友会支援基金

実生 Global Leadership 基金

文学部・文学研究科 文学教育研究支援基金

多元物質科学研究所
未来につなぐ“モノ”づくり基金
【仙台発!】日本準優勝CanSatチーム世界大会ARLISSへ初挑戦!
AI学習から写真・画像を守り、AI時代の安心を届けたい
シニアが最新技術で地域を変える。東北発「てくりば」
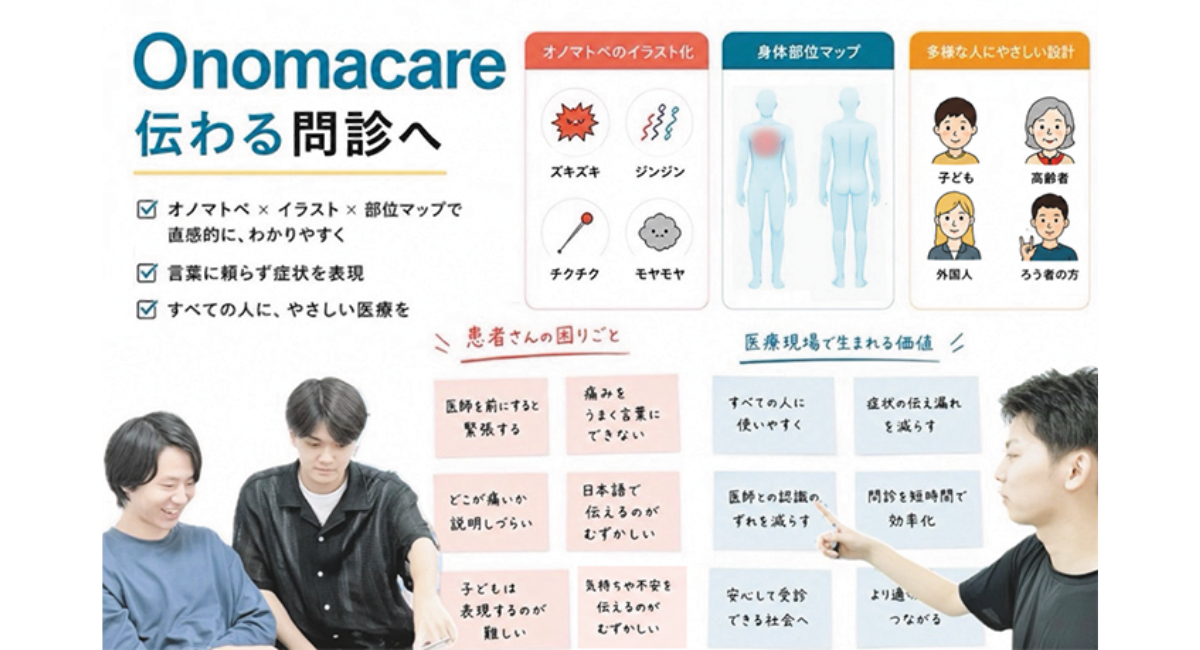
症状が伝わらないをなくしたい!言葉の壁を越える医療コミュニケーションアプリ『onomacare』
先生に「教える時間」を東北大生が作るAIシフトアプリ
造血幹細胞移植を支える“今日のあなた”に寄り添うAIアプリ

また行きたい。また続けたい。その「やりたい」を、足もとから
「ともプロ!2026」プログラム全体への支援

第78回東北大学祭実行委員会支援基金

生物学の面白さを、ゲームで世界に届けたい

歯学部・歯学研究科 歯学教育研究支援基金
団旗がはためき、スーザが唸る。みちのくを揺らせ応援団の挑戦